2026年7月5日、「はやぶさ2」は小惑星トリフネのフライバイ探査に成功しました。そして、その直後の7月9日からは、イオンエンジンによる軌道制御を開始しました。 これは、2031年に小惑星1998 KY26到着するために、2027年12月に地球スイングバイを行う必要があり、そのための軌道制御になります。
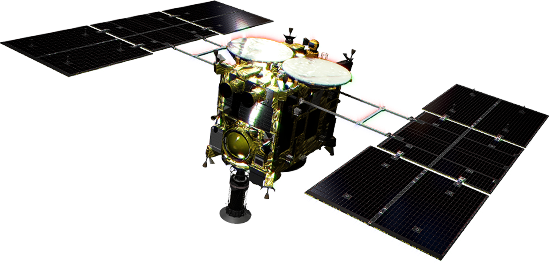
現在はイオンエンジンBを使って軌道制御を行っています(図1)。このエンジンも長期間使用しているため劣化が進んでおり、少しでも長く運用ができるように工夫しながら運用を行っています。今回、運用を開始してしばらくの間、イオンエンジンBは正常でしたが、8月中旬に放電多発事象が発生し、動作不良に陥ってしまいました。このような現象が起こるのは、2021年と2025年につづき3回目になります。過去2回については、放電を繰り返したところ不具合が解消しましたので、今回も同様に1週間程度放電を継続してみました。 しかし、8月下旬の運用で電源のイオン源への電流供給機能が故障していることが新たに確認されました。そのため、放電継続によって不具合を解消することは断念しました。

図1 「はやぶさ2」のイオンエンジン
次の手段としては、「はやぶさ」で地球帰還時の手段として活用されたイオンエンジンのクロス運転があります。イオンエンジンは、イオンを噴射するイオン源と電子を噴射する中和器の両方が動作する必要があります。普通は一つのエンジンについているイオン源と中和器を使うわけですが、クロス運転の場合にはイオン源と中和器が異なるエンジンのものになります。 現状のイオンエンジン状況は図2のようになっています。
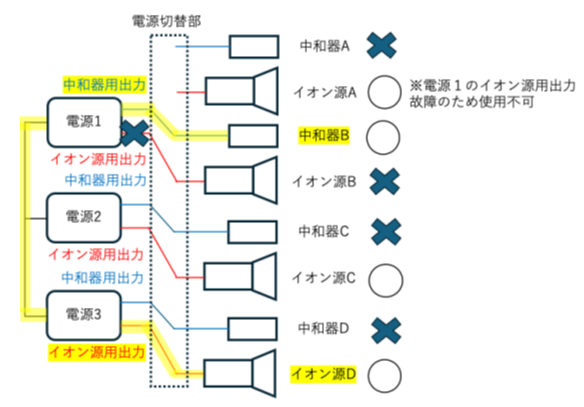
○印は使用可、×は故障している状態であることを示す。この図では電源1にイオンエンジンBが接続されているが、電源切替部にあるスイッチの切替によって電源1をイオンエンジンAに接続することができる。 ただし、電源1のイオン源用出力が故障しているため、イオン源Aは使用できない。
使用できるイオン源と中和器についていくつかの組み合わせでのクロス運転をためした結果、図2で黄色の線で示されていますイオンエンジンDのイオン源、イオンエンジンBの中和器、故障した電源1の中和器Bに関する機能の組み合わせでイオンエンジンとして作動可能であることがわかりました。 今後は、イオンエンジンの状況を確認しながらこのクロス運転により軌道制御を行い、次の挑戦に向けた運用を進めます。
「はやぶさ2」では、2014年12月に打ち上げられてから現在に至るまでイオンエンジンを長時間運転しながら、その経年劣化についての情報を得てきました。 そして、劣化を引き起こす複数の原因を推定しながら地上再現試験も行い、劣化に対する対策を検討してきました。この検討結果は、2028年度打上げ予定のDESTINY+向けのイオンエンジンの設計に反映するなど、後続機へ知見が着実に伝承されています。
イオンエンジンについての参考記事:
https://www.hayabusa2.jaxa.jp/topics/20221223_IES/
https://www.hayabusa2.jaxa.jp/news/20241225_extended/
https://www.hayabusa2.jaxa.jp/topics/20260318_IES/
はやぶさ2拡張ミッションチーム
2026.9.28